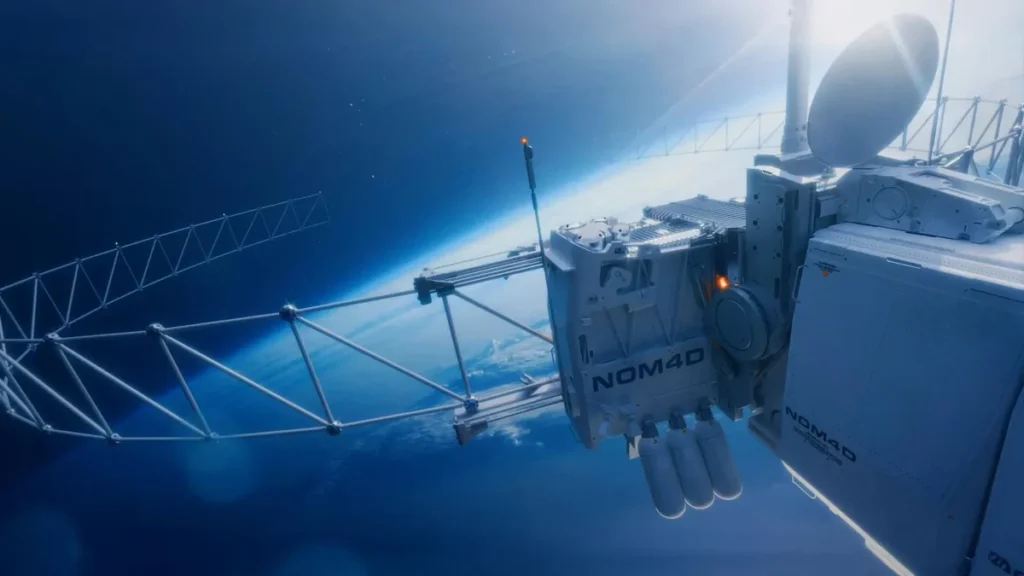
- Investigadores del Instituto de Tecnología de California culminaron con éxito una prueba orbital pionera.
- El robot que construye en el espacio ensambló una estructura modular de forma totalmente autónoma.
- El proyecto contó con financiamiento de la agencia DARPA dentro del programa de manufactura NOM4D.
- La tecnología sienta las bases para armar telescopios gigantescos y bases solares sin astronautas.
Un equipo de ingenieros aeroespaciales del Instituto de Tecnología de California (Caltech) alcanzó un hito histórico en la exploración orbital tras demostrar el funcionamiento plenamente exitoso de un robot que construye en el espacio estructuras complejas sin requerir intervención directa de astronautas ni comandos de control remoto desde la Tierra. La demostración tecnológica, desarrollada en órbita terrestre baja, valida la viabilidad de la arquitectura robótica modular autónoma para proyectos espaciales de gran envergadura.
El proyecto fue financiado a través de la Agencia de Proyectos de Investigación Avanzados de Defensa (DARPA) en el marco de la iniciativa de Manufactura Fuera de la Tierra, Masa Eficiente y Diseño Adaptable (NOM4D). El propósito estratégico del programa es superar las restricciones impuestas por las cofias de los cohetes de lanzamiento convencionales, permitiendo enviar componentes compactos a granel que posteriormente son ensamblados por robots en el vacío espacial.
Capacidades operativas del robot que construye en el espacio
El sistema mecatrónico consiste en un brazo robótico articulado equipado con visión artificial de alta precisión, pinzas micrométricas de acoplamiento reversible y sensores de fuerza háptica multidireccional. Durante la prueba en microgravedad, el robot recuperó cerchas estructurales ultraligeras de fibra de carbono desde un contenedor de almacenamiento y las alineó con una tolerancia inferior a una fracción de milímetro, asegurando uniones mecánicas de enclavamiento rígido.
A diferencia de los módulos rígidos prefabricados que limitan el tamaño de las estaciones orbitales actuales, este robot demostró que es capaz de erigir celosías tridimensionales de extensión ilimitada. Los actuadores mecánicos integran algoritmos de control adaptativo capaces de compensar en tiempo real las vibraciones térmicas y mecánicas provocadas por las transiciones bruscas entre sombra y luz solar en el espacio exterior.
Este avance en robótica orbital coincide con el auge de las tecnologías emergentes y el desarrollo de sistemas ciberfísicos que revolucionan la computación moderna, en sintonía con las advertencias técnicas sobre la importancia de auditar protocolos de control y asegurar que las plataformas operen bajo estrictas medidas de seguridad, como se evidencia al analizar vulnerabilidades en servidores de misión crítica.
Hacia telescopios colosales y granjas solares en órbita
Los directores del proyecto de Caltech señalaron que la capacidad de ensamblar estructuras en el espacio sin la necesidad de costosas y arriesgadas caminatas espaciales humanas transformará la astronomía observacional. Los futuros telescopios espaciales ya no estarán condicionados a diámetros de espejo de seis o diez metros como el James Webb, sino que podrán contar con reflectores segmentados de más de treinta o cincuenta metros construidos in situ por flotas de brazos robóticos.
Asimismo, la tecnología resulta indispensable para el despliegue de estaciones de energía solar espacial concebidas para capturar radiación continua en órbita geoestacionaria y transmitir electricidad limpia hacia la superficie terrestre mediante microondas dirigidas. Estas megaconstrucciones demandarán kilómetros cuadrados de paneles solares fotovoltaicos que solo podrán ser instalados de manera económicamente viable mediante constructores mecatrónicos totalmente autónomos.
En las próximas fases del programa NOM4D, los investigadores integrarán procesos de fabricación aditiva que permitirán al robot no solo unir componentes prefabricados, sino extruir polímeros reforzados y soldar aleaciones metálicas directamente en el espacio utilizando materias primas comprimidas.
La exitosa misión del robot de Caltech marca el comienzo de una nueva era en la infraestructura extraterrestre. La capacidad de edificar en el vacío cósmico abre horizontes ilimitados para la ciencia astronómica, las comunicaciones interplanetarias y la futura exploración tripulada hacia la Luna y Marte.
De forma complementaria, los ingenieros de la misión señalan que el empleo de sistemas constructivos autónomos reducirá en más de un setenta por ciento los costos logísticos de las futuras misiones científicas profundas. Al no requerir soporte vital humano ni blindajes masivos contra la radiación durante las fases de ensamblaje, la robótica inteligente maximiza la carga útil de instrumentos científicos avanzados en cada lanzamiento.
Asimismo, los consorcios espaciales comerciales ya evalúan licenciar estas tecnologías para construir puertos orbitales de reabastecimiento y plataformas de mantenimiento de satélites en órbita geosincrónica, consolidando un ecosistema de manufactura espacial que transformará la economía orbital a lo largo de las próximas décadas.