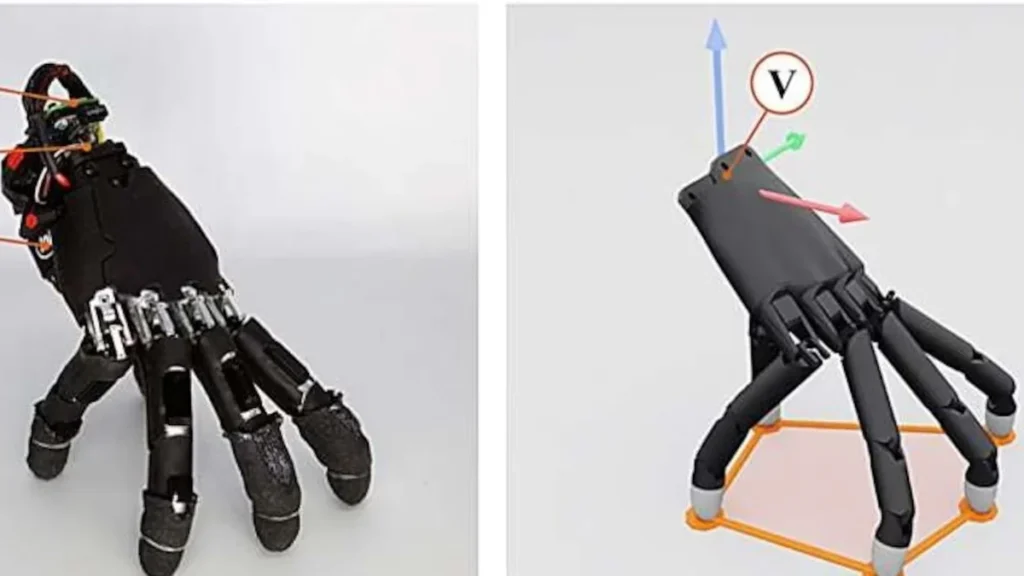
- Investigadores de ETH Zúrich desarrollaron una mano robótica autónoma sin brazo.
- El dispositivo camina utilizando sus dedos y recupera el equilibrio de forma autónoma.
- Es capaz de presionar teclas en un ordenador y manipular objetos con precisión blanda.
- El avance abre nuevas posibilidades en prótesis biomédicas y exploración en espacios estrechos.
Un equipo de investigadores del Laboratorio de Robótica Blanda de la prestigiosa universidad ETH Zúrich, en Suiza, ha diseñado un prototipo revolucionario de mano robótica autónoma capaz de desplazarse por distintas superficies, recuperar el equilibrio tras caídas mecánicas y operar un teclado informático, todo ello sin encontrarse conectada a un brazo o torso robótico tradicional. El hallazgo científico fue dado a conocer este 25 de septiembre de 2026 en publicaciones especializadas de mecatrónica.
El dispositivo, concebido a partir de una estructura articulada antropomórfica de tamaño natural, integra actuadores musculares bioinspirados, sensores hápticos de presión y algoritmos de aprendizaje por refuerzo en tiempo real. Esta arquitectura le permite alternar con fluidez entre tareas de locomoción motriz (utilizando los dedos a modo de extremidades caminadoras) y tareas de manipulación fina y sujeción de objetos delicados.
Locomoción bioinspirada y recuperación del equilibrio autónomo
A diferencia de los efectores robóticos convencionales diseñados exclusivamente para agarrar herramientas desde una posición fija, la mano desarrollada en Suiza resuelve de manera independiente su propio transporte. Al desplazarse, coordina las articulaciones de los dedos índice, anular y pulgar en un patrón de marcha dinámico que se adapta a desniveles, escalones y texturas rugosas sin perder la orientación.
Uno de los retos superados con mayor brillantez por los científicos fue la respuesta ante impactos externos o volcamientos. Si la mano tropieza o vuelca sobre su dorso, los tendones artificiales se tensan de forma coordinada para impulsarse y voltear la palma de nuevo hacia el suelo en menos de dos segundos, una destreza motriz que emula los reflejos cinéticos de organismos biológicos complejos.
Para lograr esta destreza, el equipo de investigación empleó entornos de simulación física masiva acelerados por computación gráfica, donde redes neuronales profundas ensayaron millones de combinaciones de pasos antes de transferir las políticas de control al hardware físico. La mano incorpora en cada yema sensores piezorresistivos que detectan variaciones mínimas de fricción, evitando resbalones involuntarios al caminar o al sostener piezas resbaladizas.
En el plano constructivo, los investigadores suizos probaron el dispositivo en jornadas continuas de más de 40 horas de marcha sobre arena gruesa, gravilla y rampas inclinadas a 25 grados, constatando que la estructura polimérica impresa en tres dimensiones y los tendones de polietileno de ultra alto peso molecular conservaron una tolerancia mecánica óptima sin signos prematuros de fatiga estructural o descalibración sensorial.
Este hito tecnológico refleja los acelerados avances en inteligencia artificial y autonomía de sistemas inteligentes, donde la convergencia entre modelos computacionales de aprendizaje y hardware adaptable genera soluciones robóticas impensadas en décadas pasadas.
Aplicaciones en medicina protésica y rescate en estructuras colapsadas
Los directores del proyecto científico subrayaron que la tecnología desarrollada no se limita a un logro de exhibición teórica, sino que posee aplicaciones directas en el campo de la medicina protésica de alta generación. El control descentralizado de los tendones blandos permitirá crear prótesis de mano mucho más ligeras, receptivas y con un consumo energético sustancialmente inferior para personas con amputaciones.
Asimismo, su capacidad para desplazarse de forma independiente en conductos de ventilación o grietas reducidas abre horizontes prometedores en misiones de rescate tras terremotos o inspección de tuberías industriales. En pruebas de laboratorio, el prototipo logró pulsar secuencias alfanuméricas en un teclado estándar a una velocidad constante, demostrando una notable coordinación visomotora.
Investigadores de ETH Zúrich y artículos publicados en la revista Science Robotics concluyen que este enfoque híbrido de locomoción y destreza manual redefinirá la robótica móvil de la próxima década.